机器人末端执行器 · 为下一次精准动作而生tedm@mcsonic.com ↗
A∕Robotics GripperROBOTICS
ROBOTICS GRIPPER / EOAT

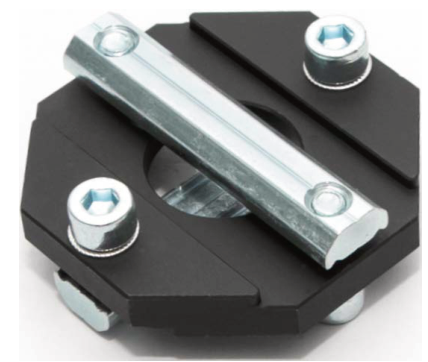
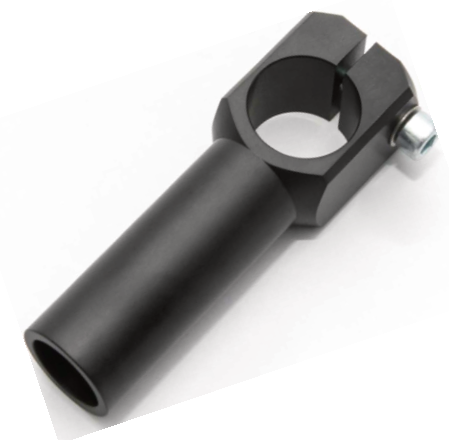
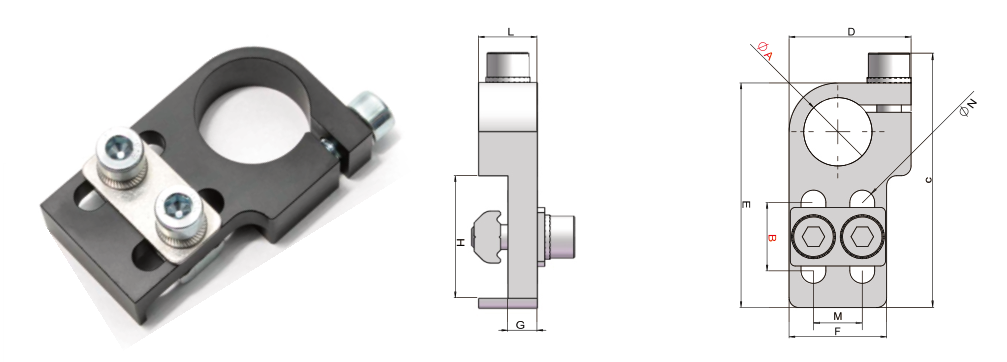
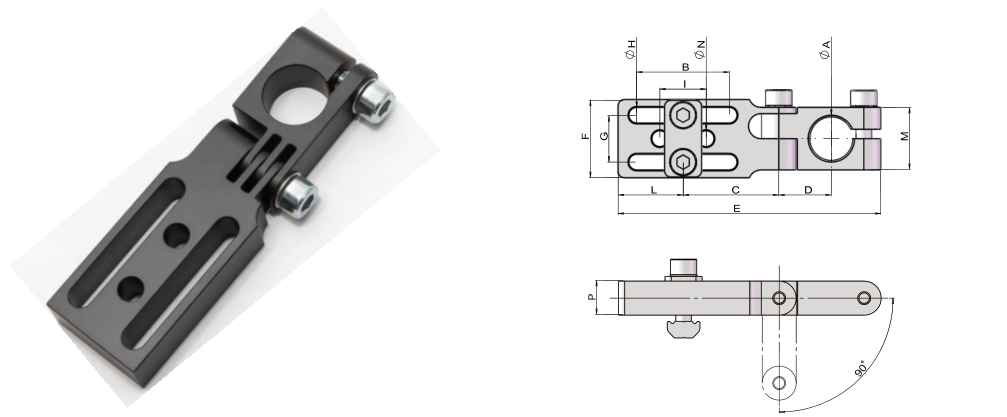
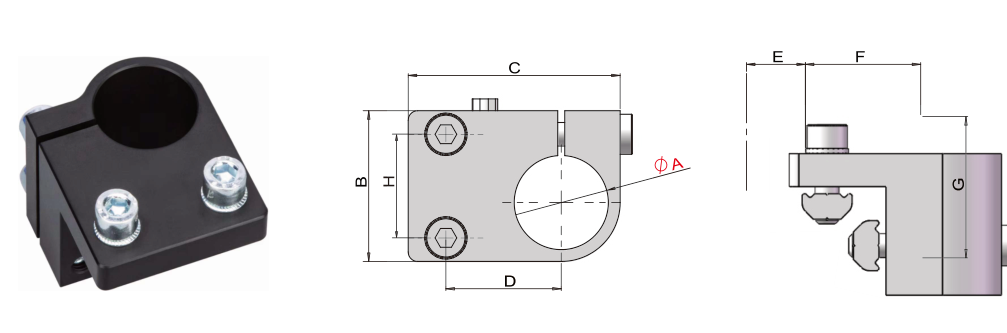
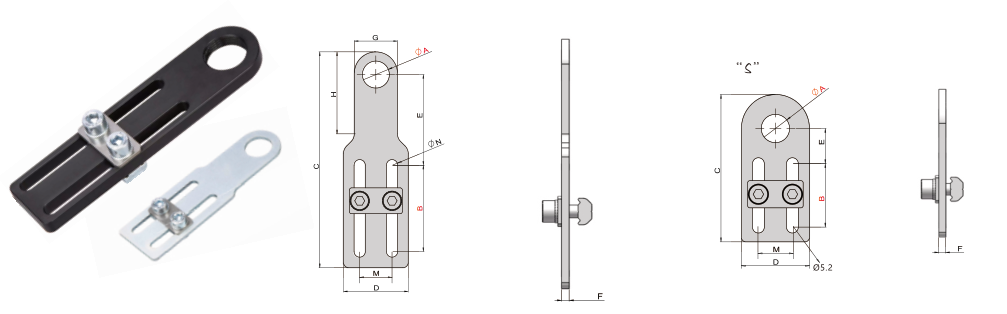
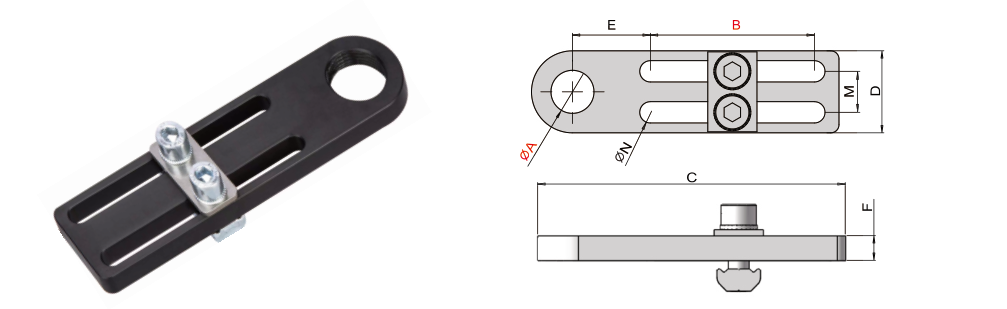
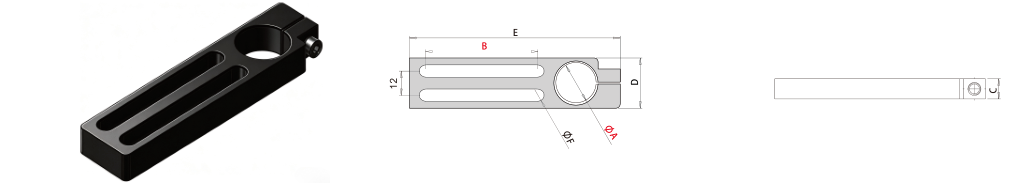
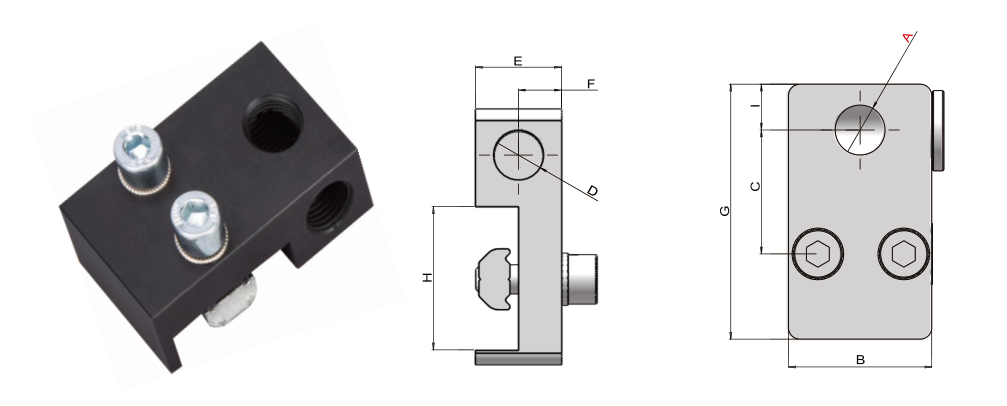
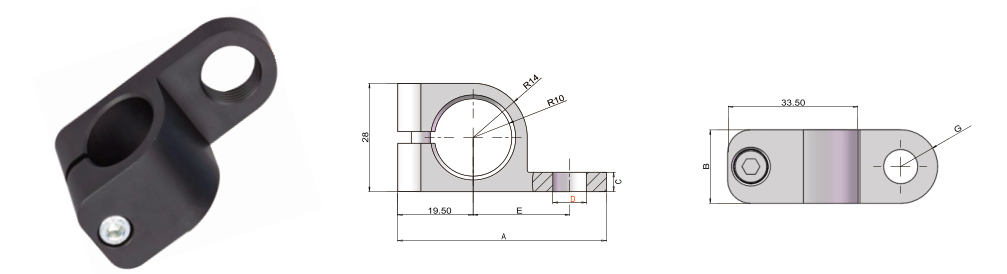
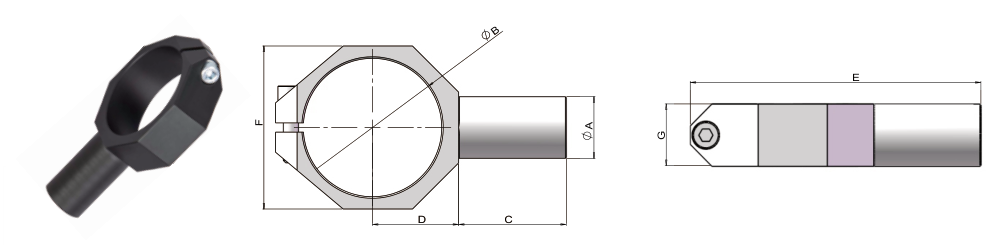
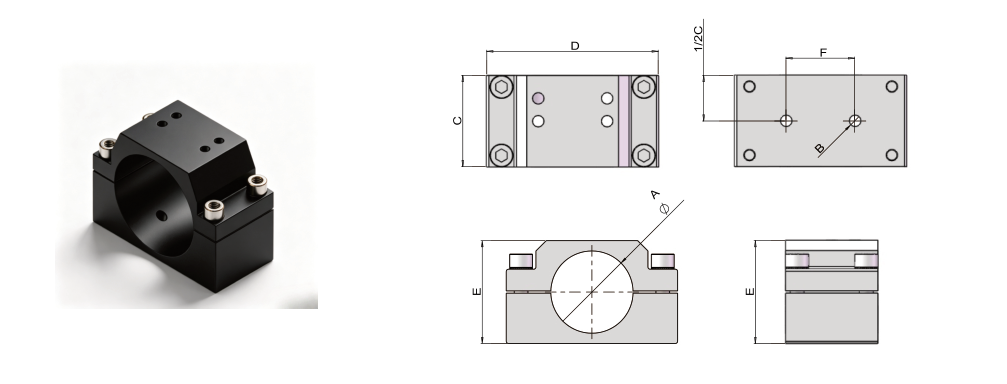
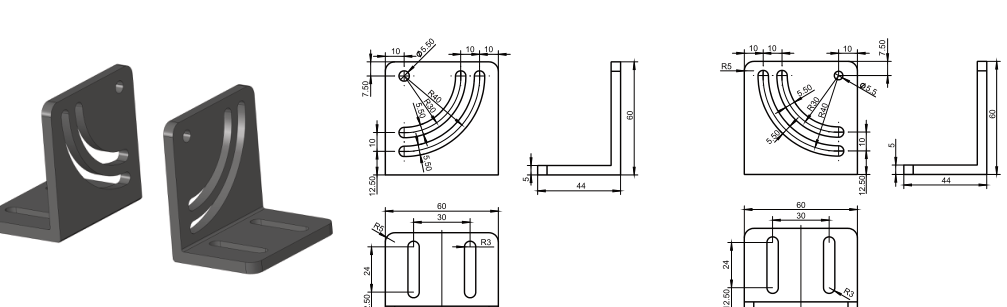
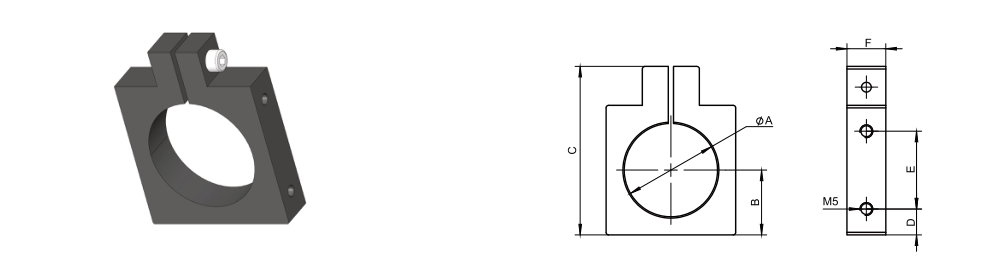
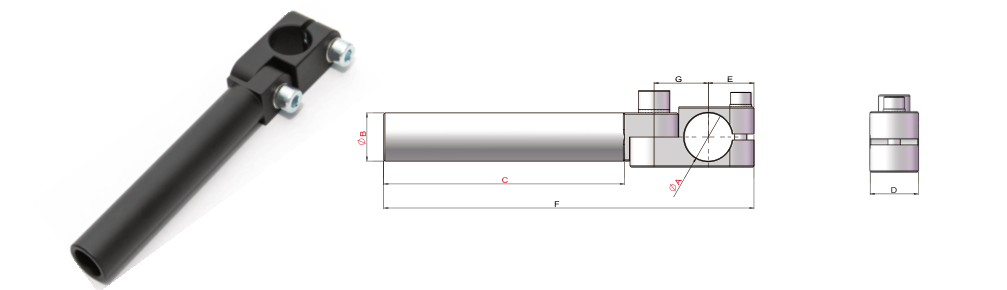
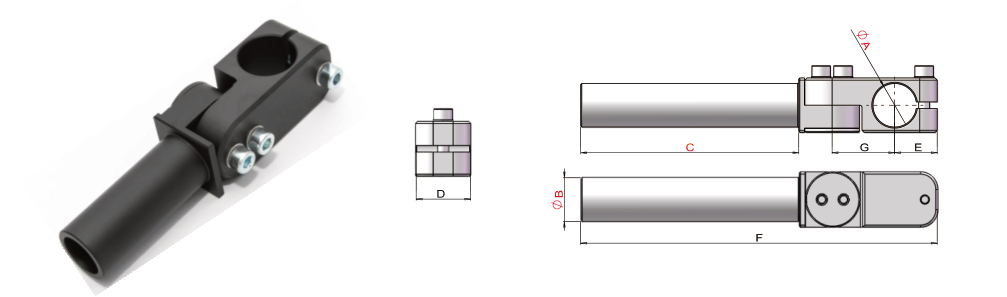
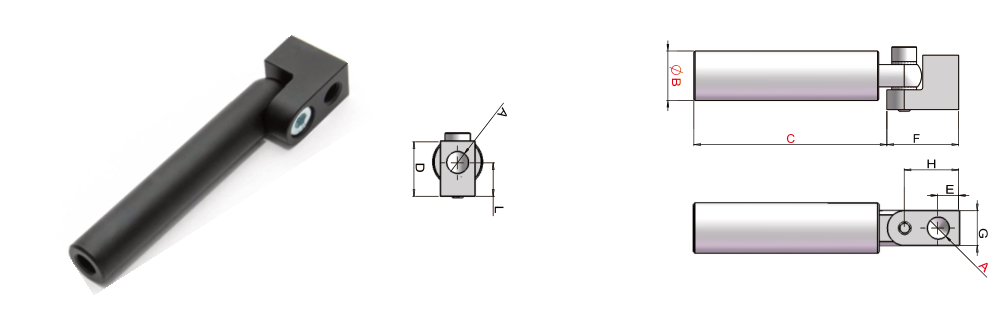
EOAT 安装支架与夹腿

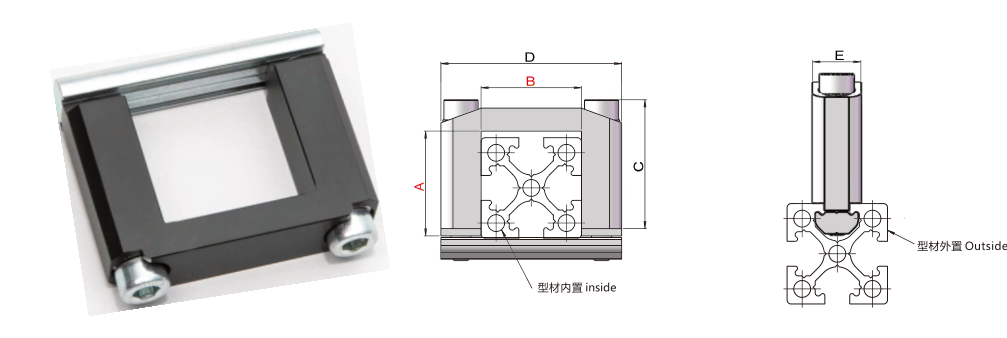
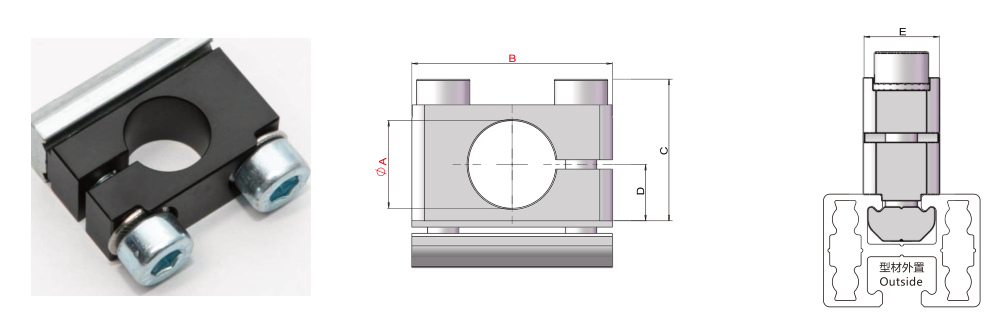
通过 JMBA 十字型材连接件与 JCA 夹腿配置夹具和真空工具的位置,查看型号尺寸、型材兼容性及附件组合。

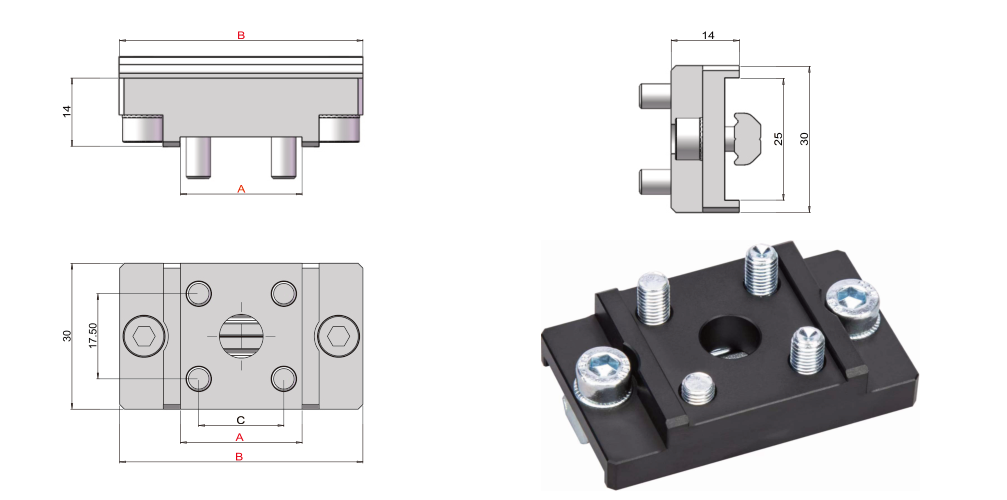
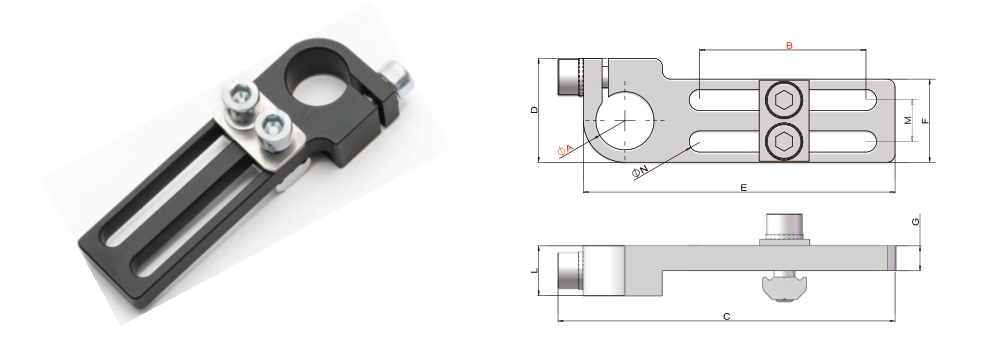
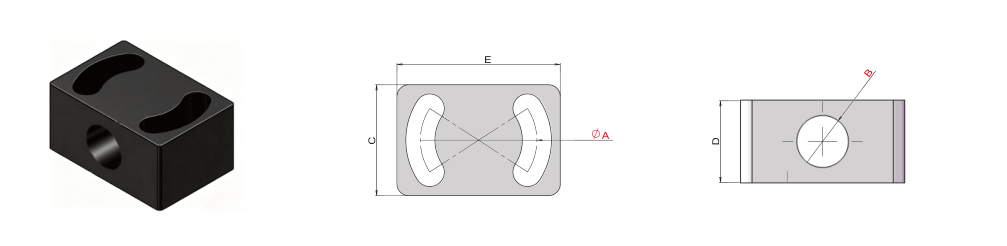
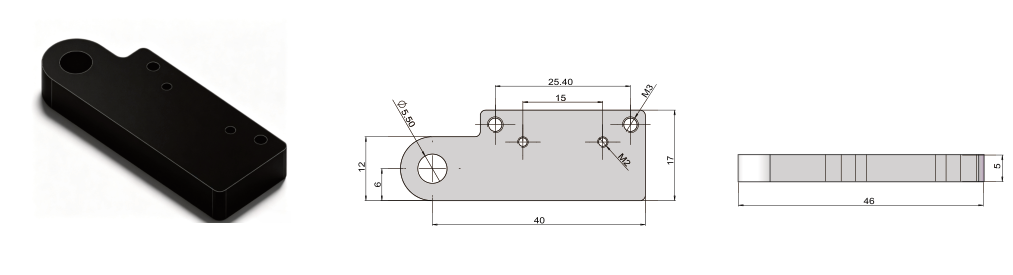
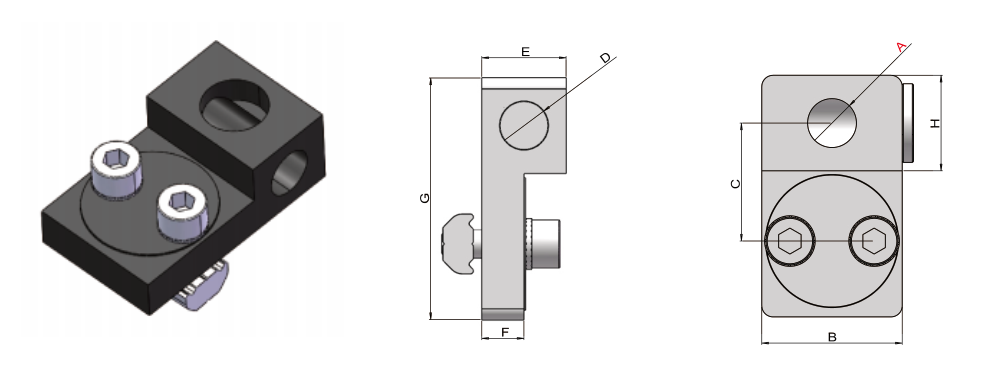
EOAT 安装支架与夹腿16JMBE7 / JMB 气缸支架与汇流排
JMBE7 / JMB

气缸支架与汇流排

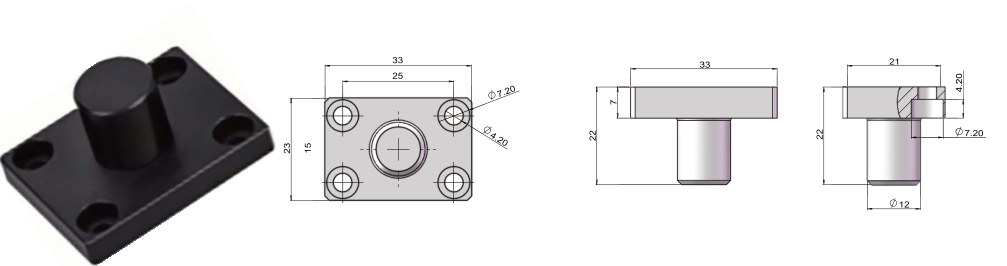
JMBE7 / JMB 气缸支架与汇流排。查看各型号尺寸、技术参数与安装图,选择适合末端工具总成的配置。

技术参数 ↗
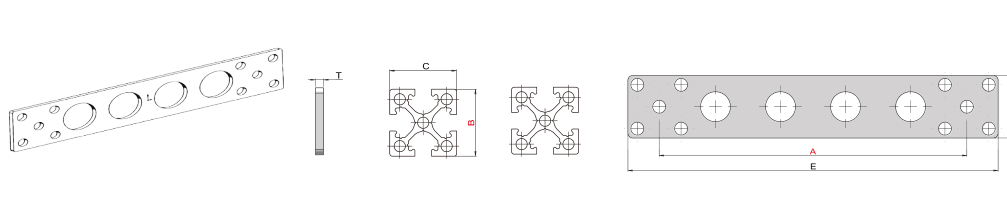
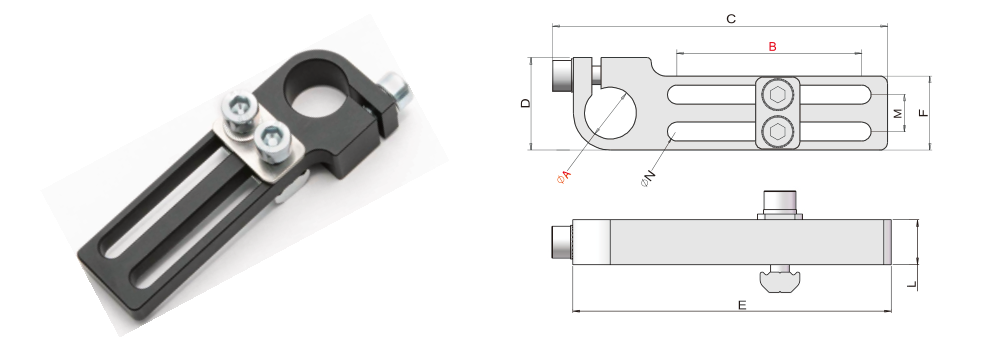
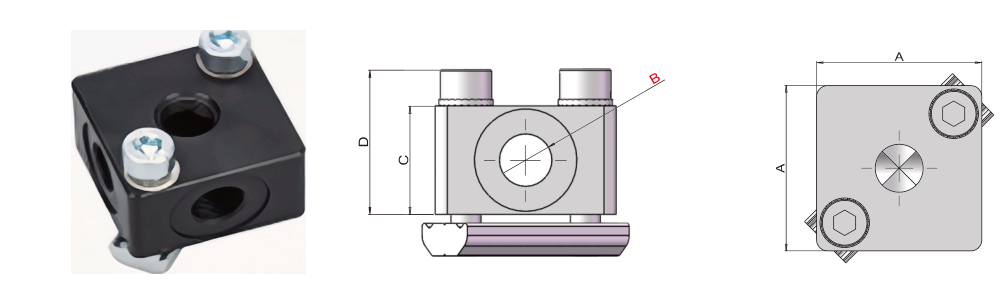
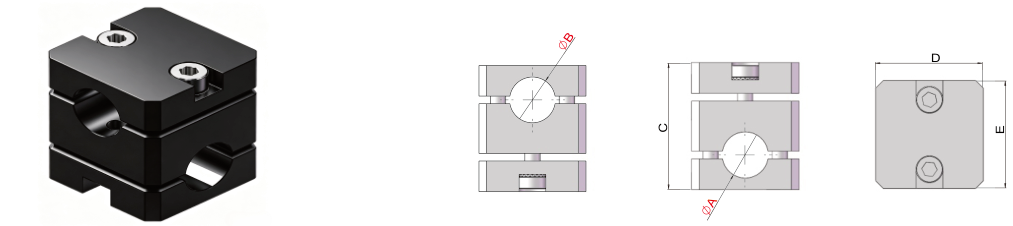
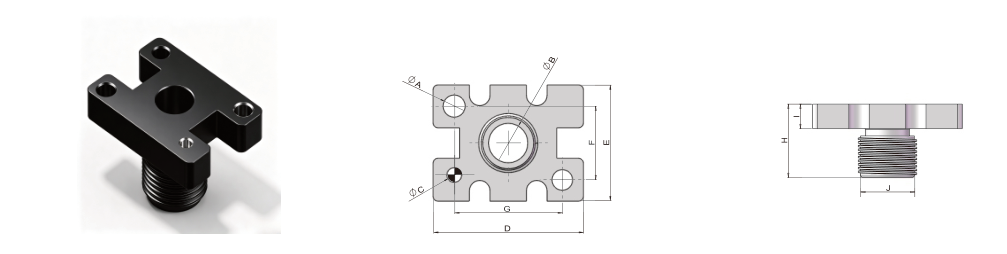
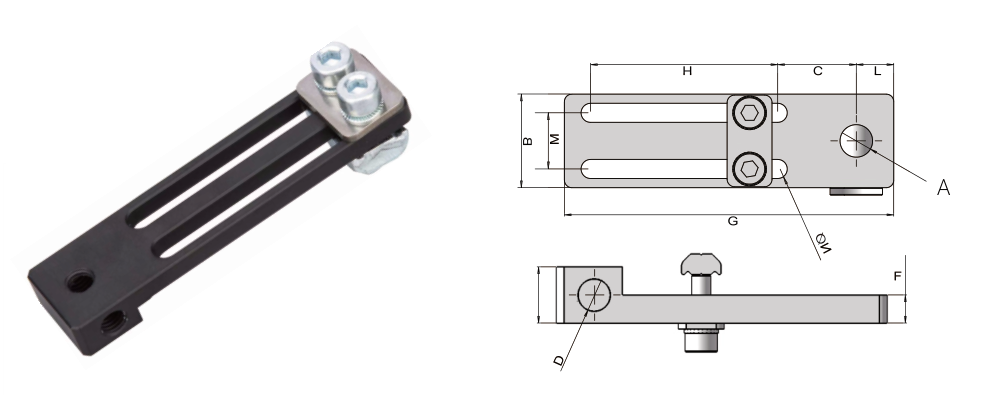
EOAT 安装支架与夹腿21JMBP / JMBT1 / JMBT4 十字连接块
JMBP / JMBT1 / JMBT4

十字连接块

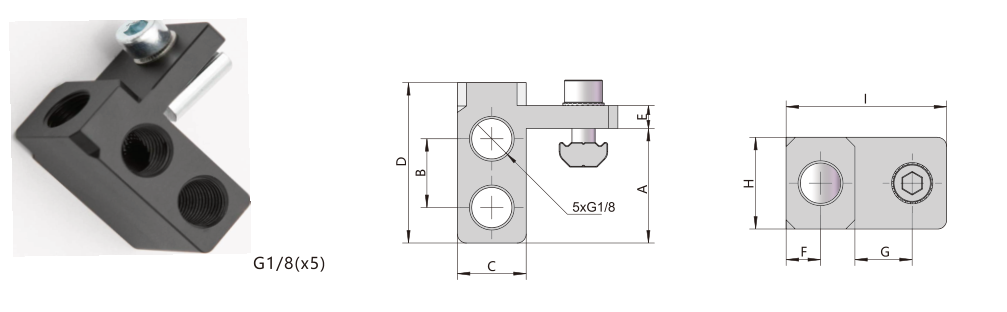
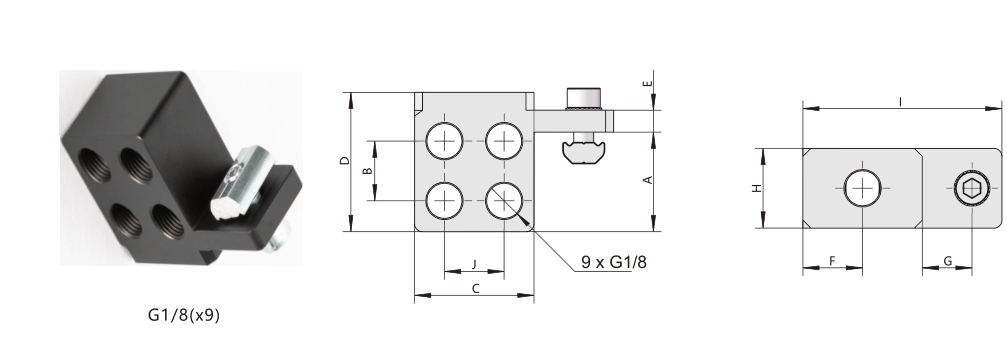
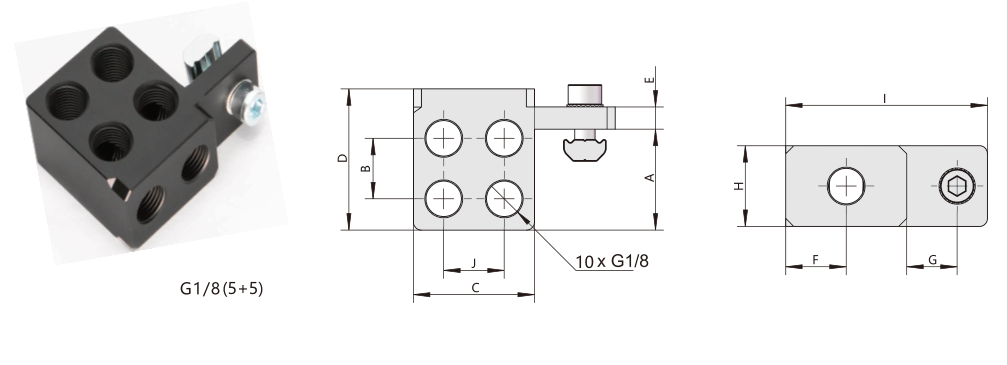
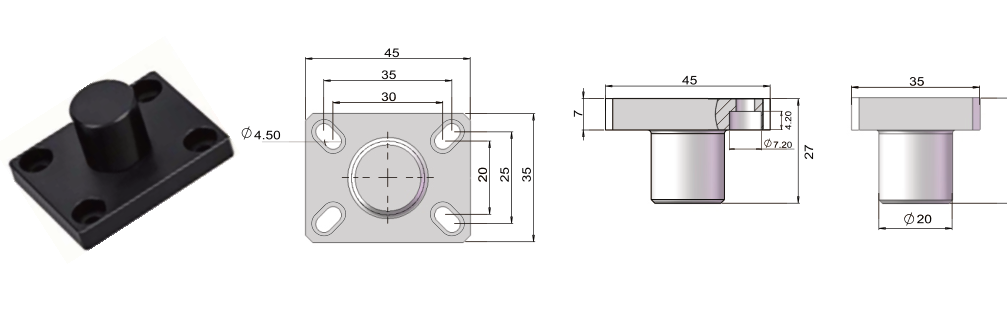
JMBP / JMBT1 / JMBT4 十字连接块。查看各型号尺寸、技术参数与安装图,选择适合末端工具总成的配置。

技术参数 ↗
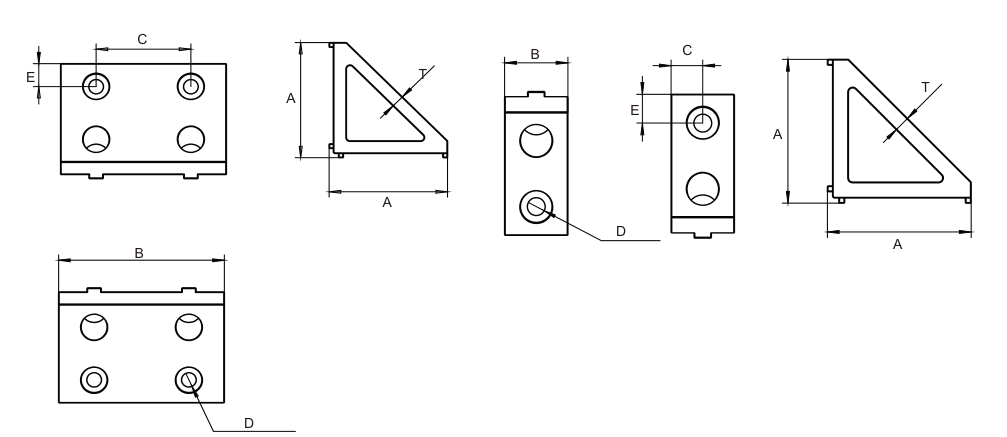
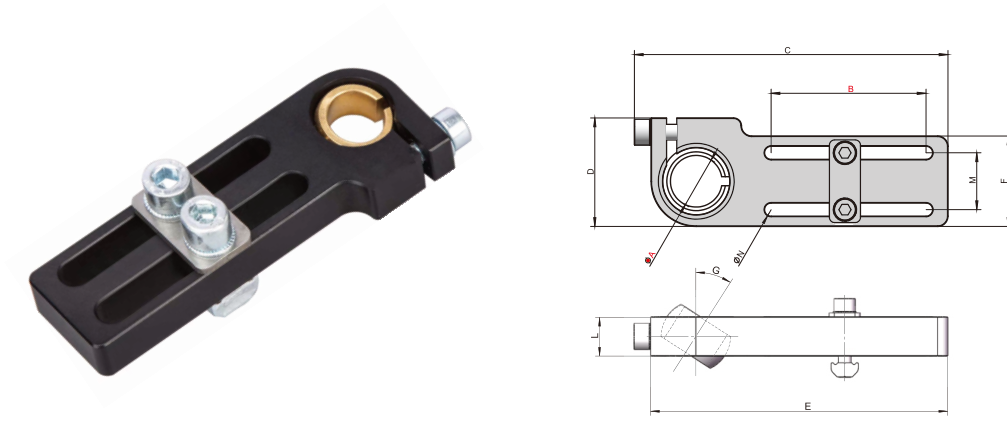
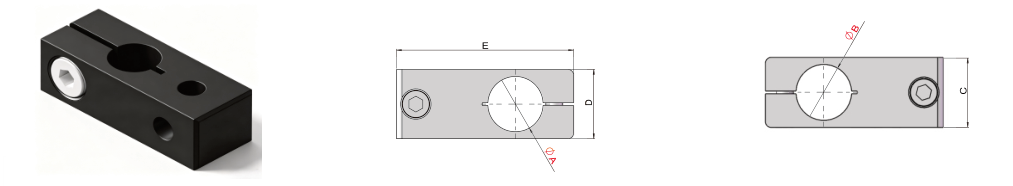
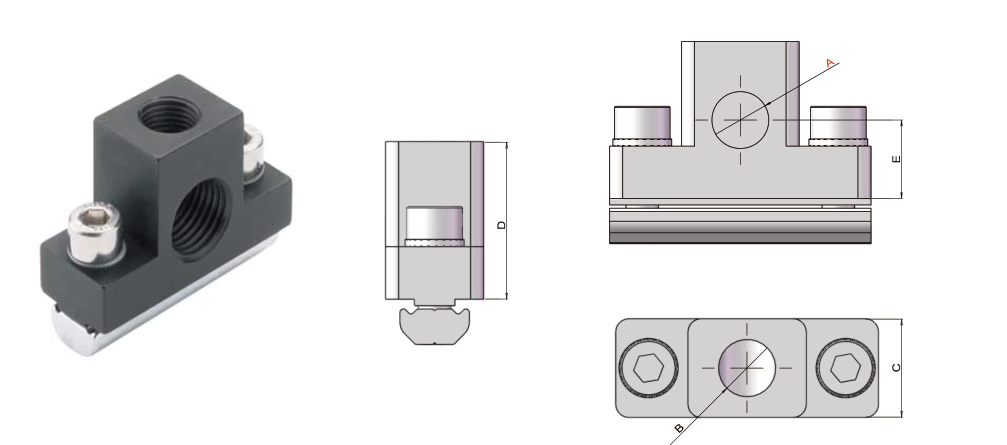
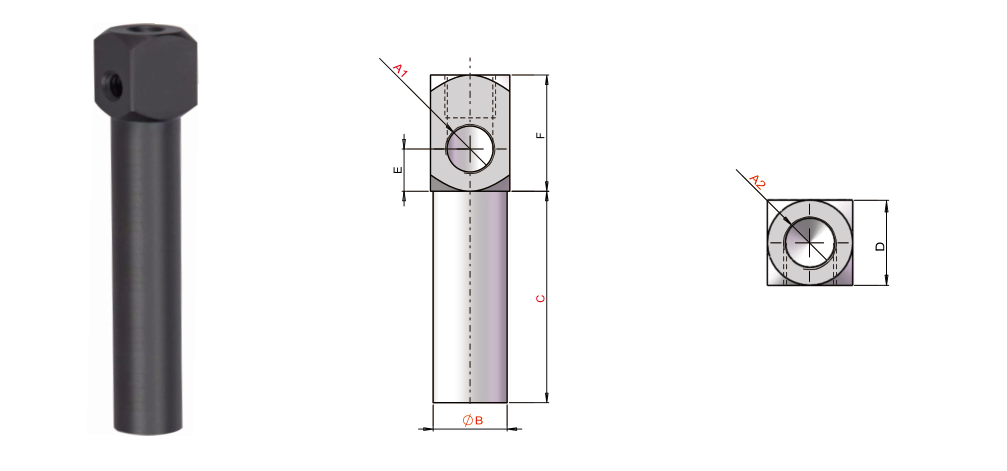
EOAT 安装支架与夹腿35JCE2-1015 NY10 / NY15 剪刀固定块
JCE2-1015

NY10 / NY15 剪刀固定块

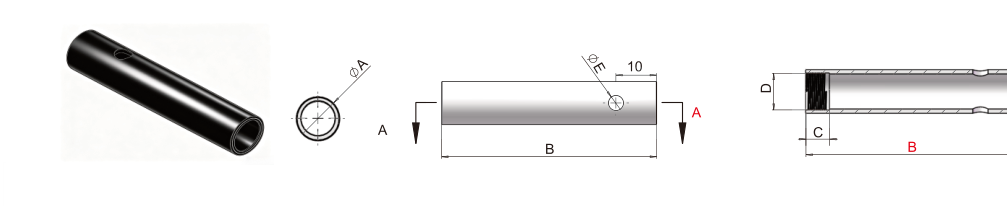
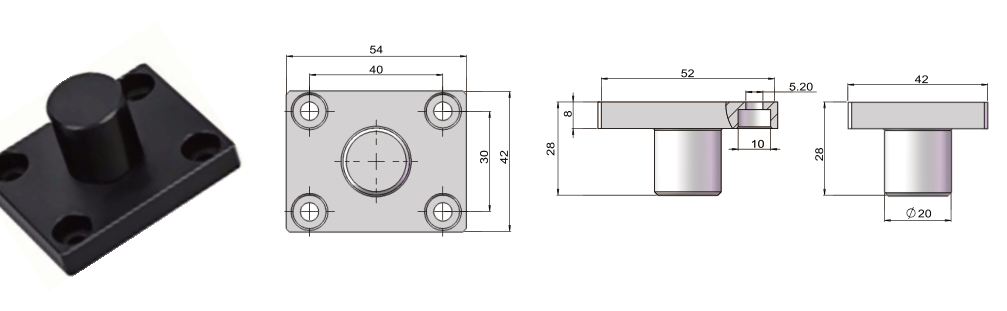
JCE2-1015 NY10 / NY15 剪刀固定块。查看各型号尺寸、技术参数与安装图,选择适合末端工具总成的配置。

技术参数 ↗

选型前请确认

同时确认型材连接方式与轴径,并根据框架布局核对尺寸字母、安装件及组件重量。

末端工具选型指南 ↗

相关组件分类

一起构建您的下一个方案

您的询价清单。

选择组件或描述应用需求。价格、适配情况和交期由我们的团队确认。

未选择任何文件
单个文件不超过 10 MB。多个文件请打包为 ZIP 上传。

询盘内容及选填附件将通过 FormSubmit 发送给销售团队。请在下一页完成验证。